Pinc'Open
Repositório: MOBILAB-UDESC/PincOpen
O Pinc'Open é uma garra paralela open source e de baixo custo, acionada por um servo Feetech STS3215. O repositório do MobiLab é um fork do Pinc'Open da Pollen Robotics, derivado da garra do Reachy 2. Projeto, lista de materiais, arquivos CAD e guia de montagem estão no README original.
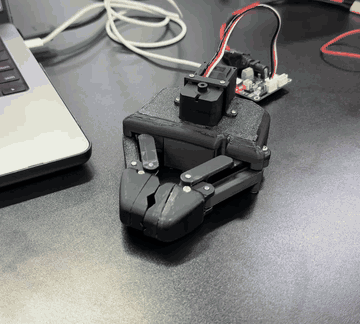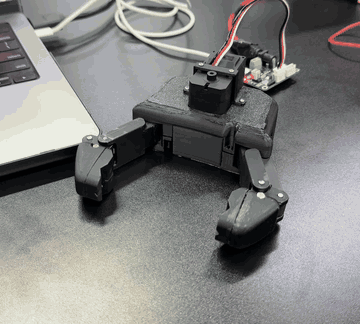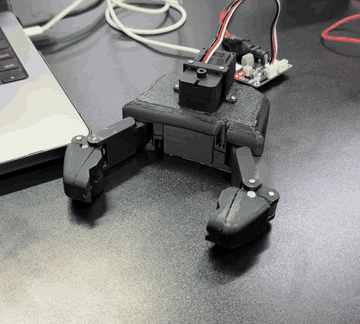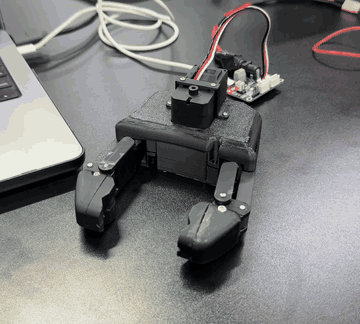
O que o fork adiciona
- Um notebook para configurar e testar o motor Feetech.
- Uma ponte (
dex1_bridge/) que permite controlar a garra com o software da garra Unitree Dex1, por exemploxr_teleoperate --ee dex1. A ponte publica nos mesmos tópicos DDS do serviço Dex1_1 da Unitree:rt/dex1/<right|left>/cmde/state, comq = 0fechada eq = 5.4rad aberta.
Hardware
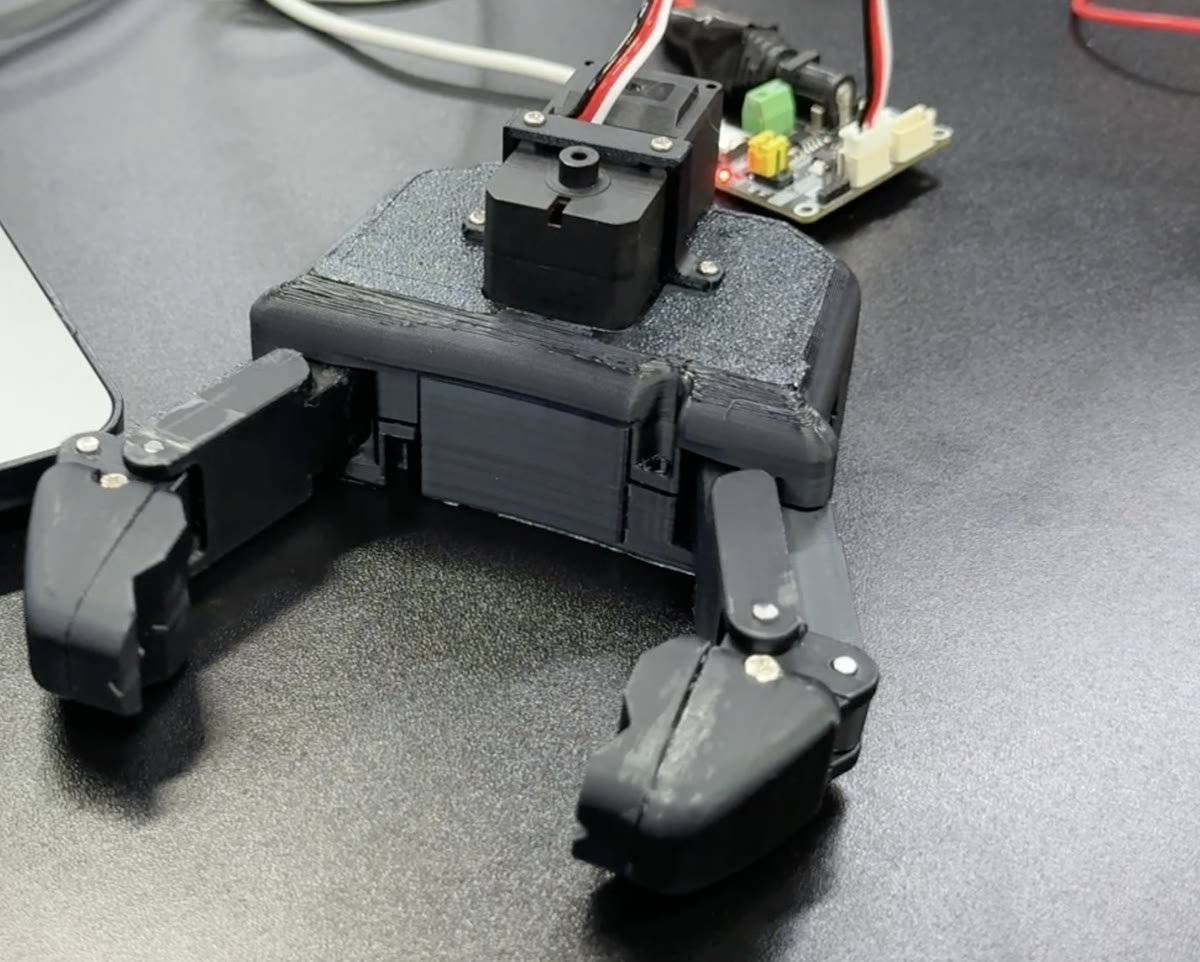
Conecte o motor por um adaptador de servo serial Feetech/Waveshare e alimente o adaptador: só a USB não alimenta o servo.
As instruções de configuração do motor e de uso da ponte Dex1 estão no README do repositório.
Licença
Baseado no Pinc'Open da Pollen Robotics, licenciado sob CC BY-SA 4.0.