Unitree H1-2
Antes de começar, leia o manual oficial do H1-2!
O robô do laboratório é um Unitree H1-2 (hostname do PC4: unitree-h1-2-pc4). O H1-2 é uma versão atualizada do H1 original, com mais graus de liberdade nos braços e nas pernas. A documentação oficial da Unitree cobre os dois modelos no mesmo guia de desenvolvimento do H1: quando houver uma página específica "H1-2", use ela.
Componentes
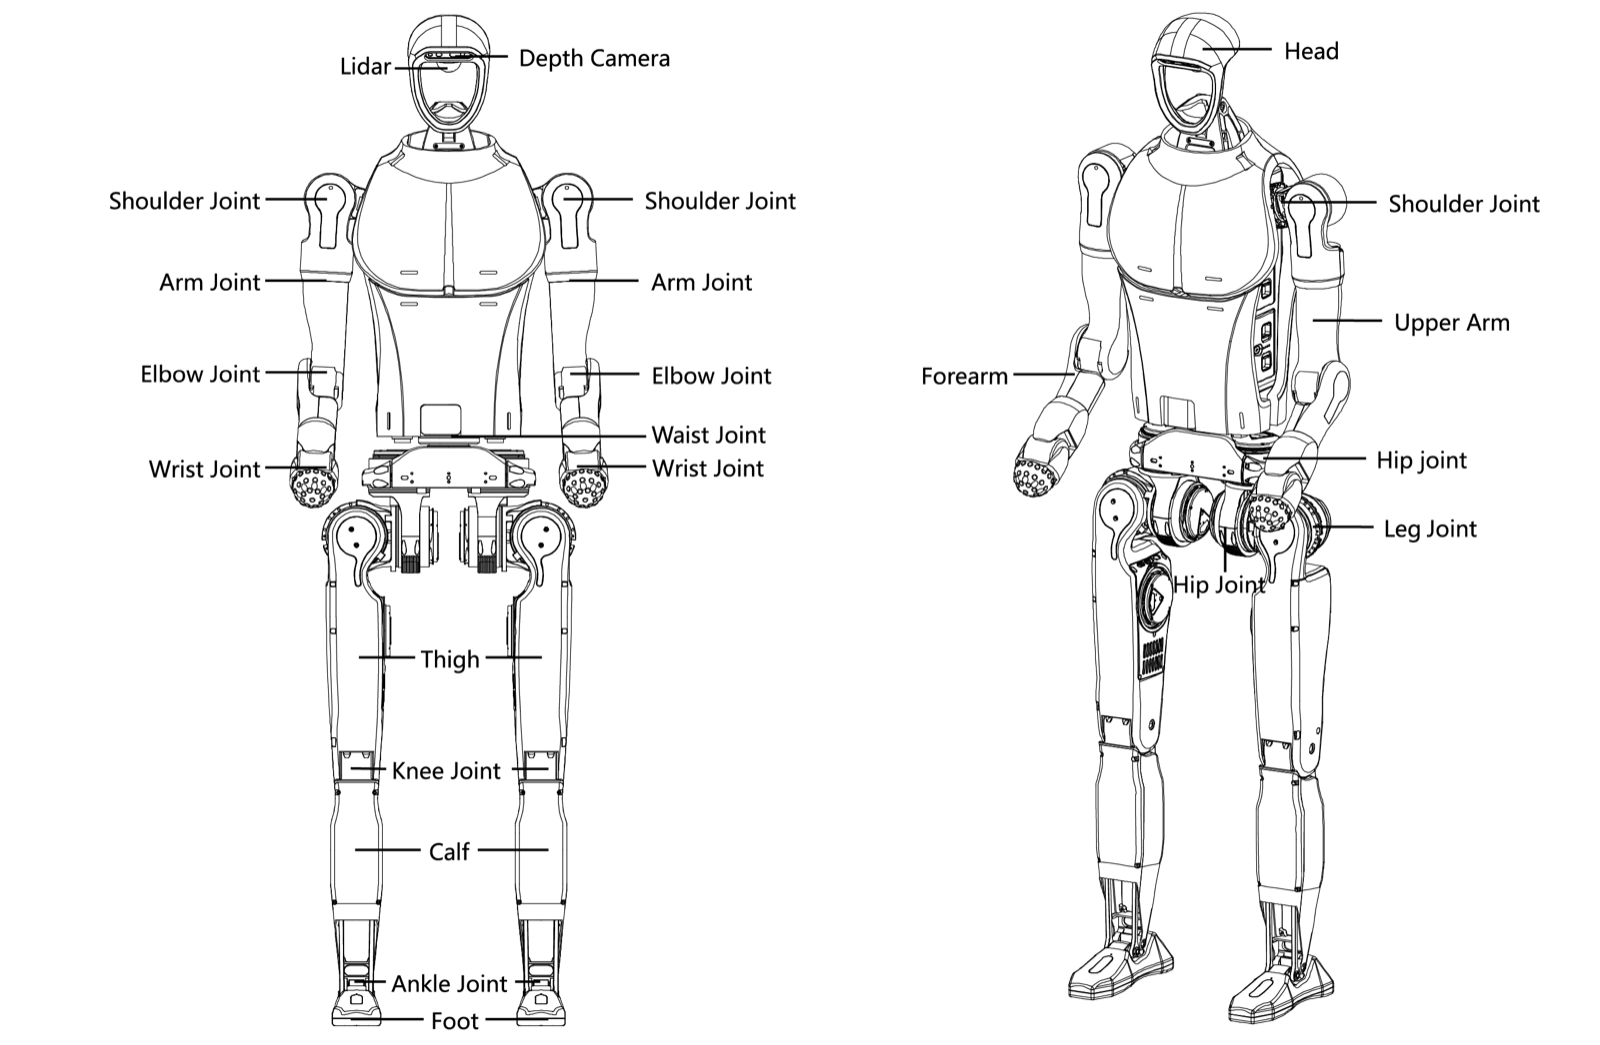
O H1-2 tem 27 graus de liberdade, um motor por junta:
- Braço (×2): 7 graus de liberdade (ombro em três eixos, cotovelo em dois eixos e punho em dois eixos).
- Perna (×2): 6 graus de liberdade (quadril em três eixos, joelho e tornozelo em dois eixos).
- Cintura: 1 grau de liberdade.
Interfaces elétricas
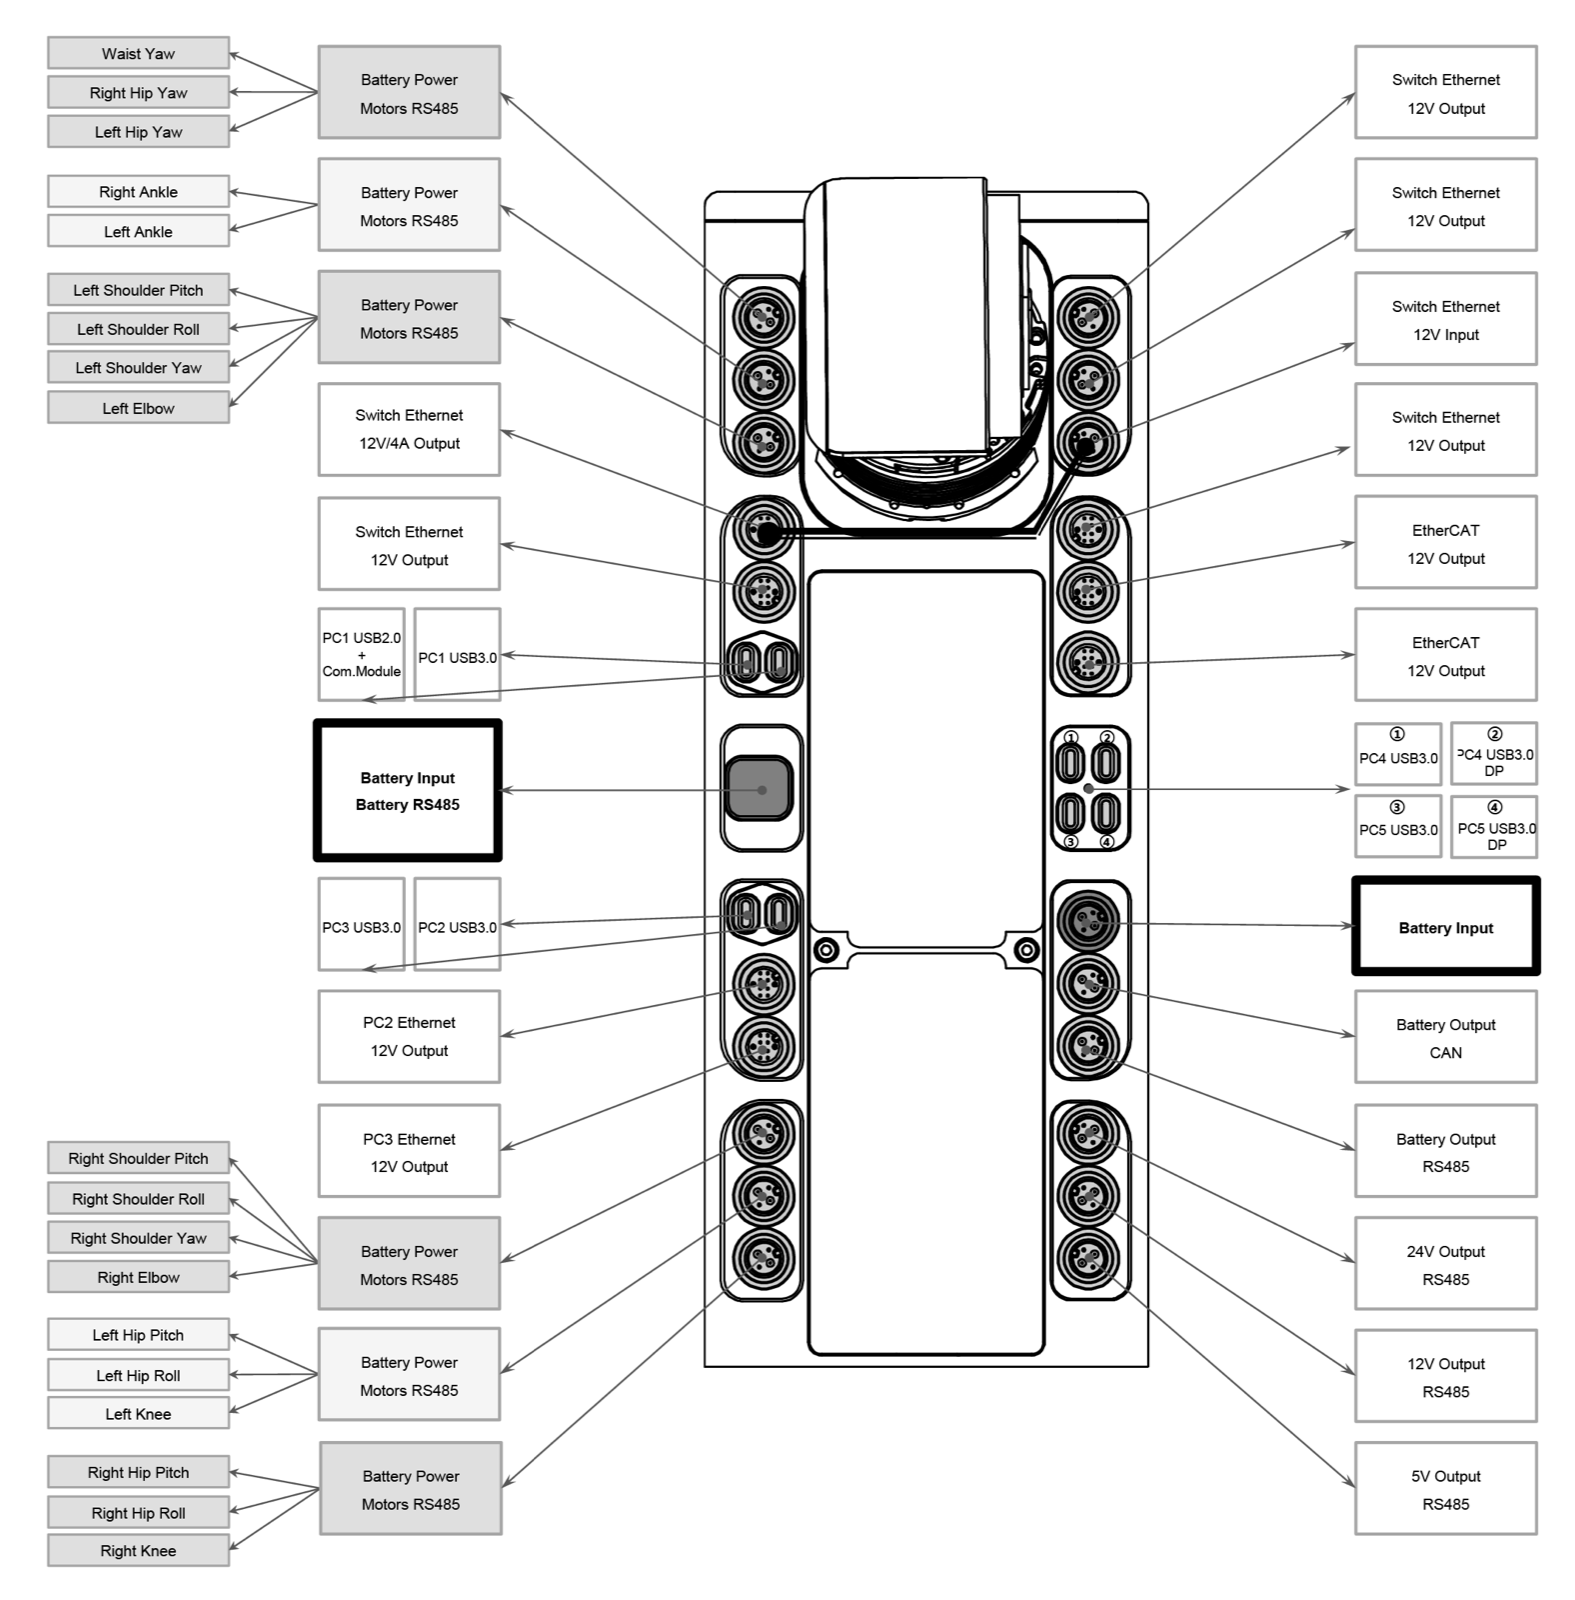
As interfaces elétricas ficam no lado direito do robô: conexões dos motores, periféricos e sensores e portas Ethernet, usadas para depuração e desenvolvimento.
Atenção: é proibido conectar ou desconectar qualquer conector de aviação com o robô ligado (hot swap). Isso pode danificar o equipamento e não é coberto pela garantia.
Computadores embarcados
| PC1: controle de movimento | PC4: desenvolvimento | |
|---|---|---|
| CPU | Intel i5-1235U | Intel i7-1255U / i7-1265U |
| Memória | 8 GB LPDDR5 | 16 GB ou 32 GB LPDDR5 |
| Armazenamento | 500 GB ou mais | 500 GB ou mais |
| IP | sem acesso do usuário | 192.168.123.164 |
O PC1 roda os programas de controle de movimento da Unitree e não pode ser usado. Todo o desenvolvimento é feito no PC4. Veja Conectando com ethernet.
Sensores
- Lidar Livox MID-360 na cabeça. IP
192.168.124.20(em versões antigas,192.168.123.120). - Câmera de profundidade Intel RealSense D435 na cabeça.
Numeração e limites das juntas
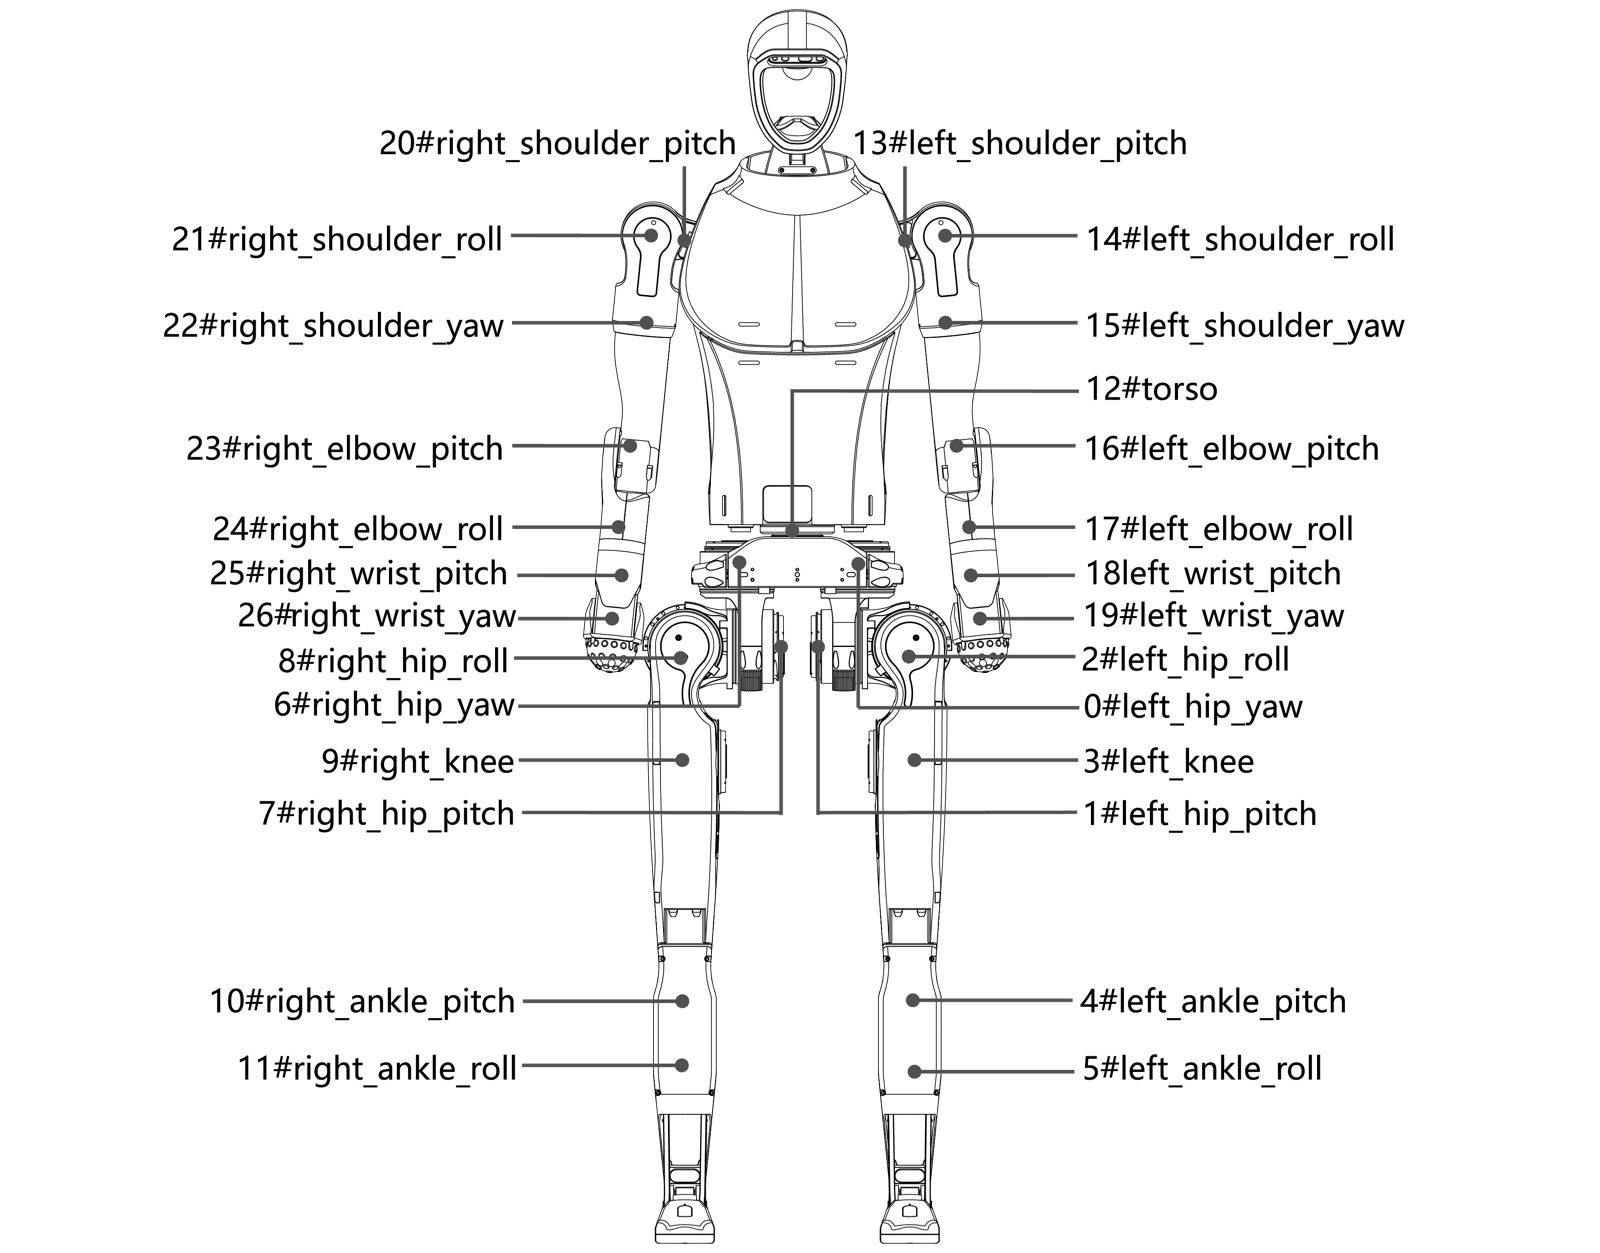
A ordem das juntas é a usada pelo SDK (índice do motor em LowCmd/LowState).
| Nº | Junta | Limites (rad) | Nº | Junta | Limites (rad) |
|---|---|---|---|---|---|
| 0 | left_hip_yaw | -0.43 ~ +0.43 | 6 | right_hip_yaw | -0.43 ~ +0.43 |
| 1 | left_hip_pitch | -3.14 ~ +2.5 | 7 | right_hip_pitch | -3.14 ~ +2.5 |
| 2 | left_hip_roll | -0.43 ~ +3.14 | 8 | right_hip_roll | -3.14 ~ +0.43 |
| 3 | left_knee | -0.26 ~ +2.05 | 9 | right_knee | -0.26 ~ +2.05 |
| 4 | left_ankle_pitch | -0.897 ~ +0.524 | 10 | right_ankle_pitch | -0.897 ~ +0.524 |
| 5 | left_ankle_roll | -0.262 ~ +0.262 | 11 | right_ankle_roll | -0.262 ~ +0.262 |
| 12 | torso | -3.14 ~ +1.57 | |||
| 13 | left_shoulder_pitch | -3.14 ~ +1.57 | 20 | right_shoulder_pitch | -1.57 ~ +3.14 |
| 14 | left_shoulder_roll | -0.38 ~ +3.4 | 21 | right_shoulder_roll | -3.4 ~ +0.38 |
| 15 | left_shoulder_yaw | -3.01 ~ +2.66 | 22 | right_shoulder_yaw | -2.66 ~ +3.01 |
| 16 | left_elbow_pitch | -2.53 ~ +1.6 | 23 | right_elbow_pitch | -1.6 ~ +2.53 |
| 17 | left_elbow_roll | -2.967 ~ +2.967 | 24 | right_elbow_roll | -2.967 ~ +2.967 |
| 18 | left_wrist_pitch | -0.471 ~ +0.349 | 25 | right_wrist_pitch | -0.471 ~ +0.349 |
| 19 | left_wrist_yaw | -1.012 ~ +1.012 | 26 | right_wrist_yaw | -1.012 ~ +1.012 |
Guias
Para acessar o PC4 sem senha, veja SSH aliases em Ferramentas.