Mão Dex3-1
Antes de mexer no hardware, leia o manual oficial de montagem e desmontagem da Dex3-1!
A Dex3-1 é a mão destra de três dedos (polegar, indicador e médio) da Unitree usada no G1. Ela tem 7 graus de liberdade e controle híbrido de força e posição: 6 juntas com motores brushless de acionamento direto e 1 junta com redução por engrenagens. Cada mão tem 33 sensores táteis de pressão.
Instalando a mão no G1
A mão se conecta ao robô em dois pontos: o conector de alimentação, no punho, e o conector de sinal, na placa dentro das costas do G1. O cabo da mão percorre o braço preso por quatro presilhas.
Atenção: não pressione nem prenda o cabo durante a instalação. Isso pode danificar o cabo e causar mau contato.
1. Prepare o robô
Desligue o robô. Nas costas, remova os 2 parafusos M6 e a alça, retire a carcaça traseira (de encaixe ou com velcro, manuseie com cuidado) e remova os 4 parafusos M3 da tampa de proteção.
2. Identifique a mão esquerda e a direita
- A base do polegar tem gravado
L(mão esquerda) ouR(mão direita). - Com a mão na postura de referência do manual, o cabo de alimentação voltado para a esquerda indica a mão esquerda e voltado para a direita, a mão direita.
3. Posicione a mão e prenda a braçadeira
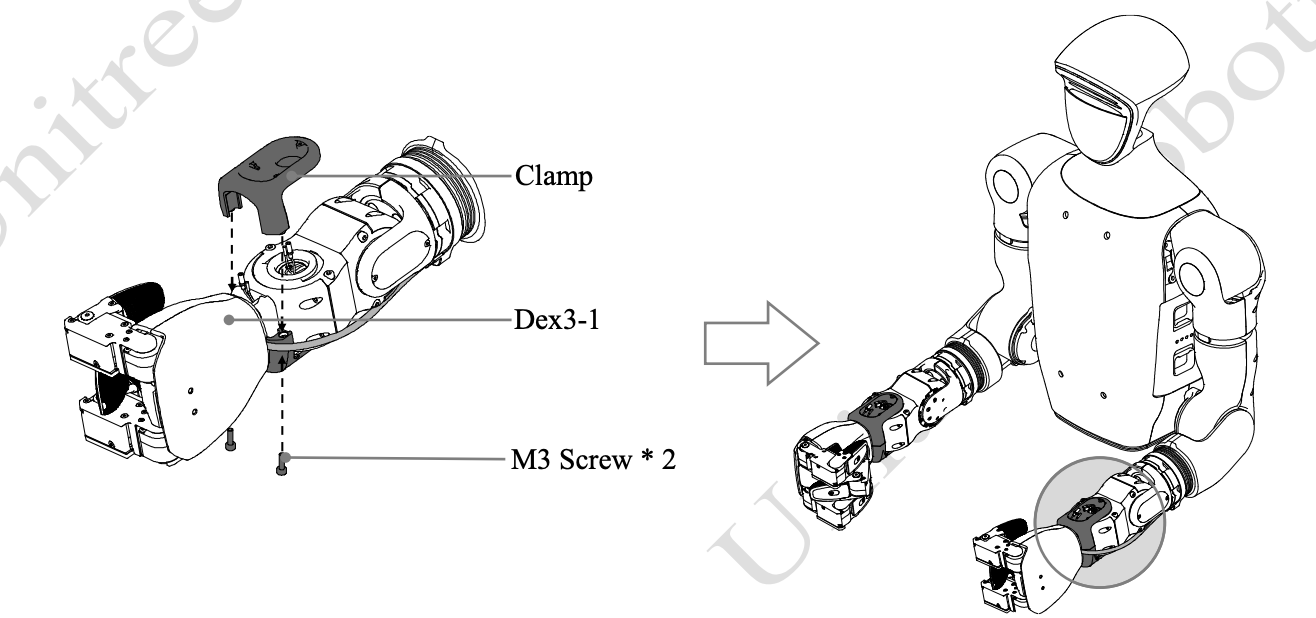
Encaixe a Dex3-1 no punho do braço correspondente, respeitando a direção de montagem. Coloque a braçadeira por cima, sem prender o cabo, e aperte os 2 parafusos M3.
4. Conecte o cabo de alimentação
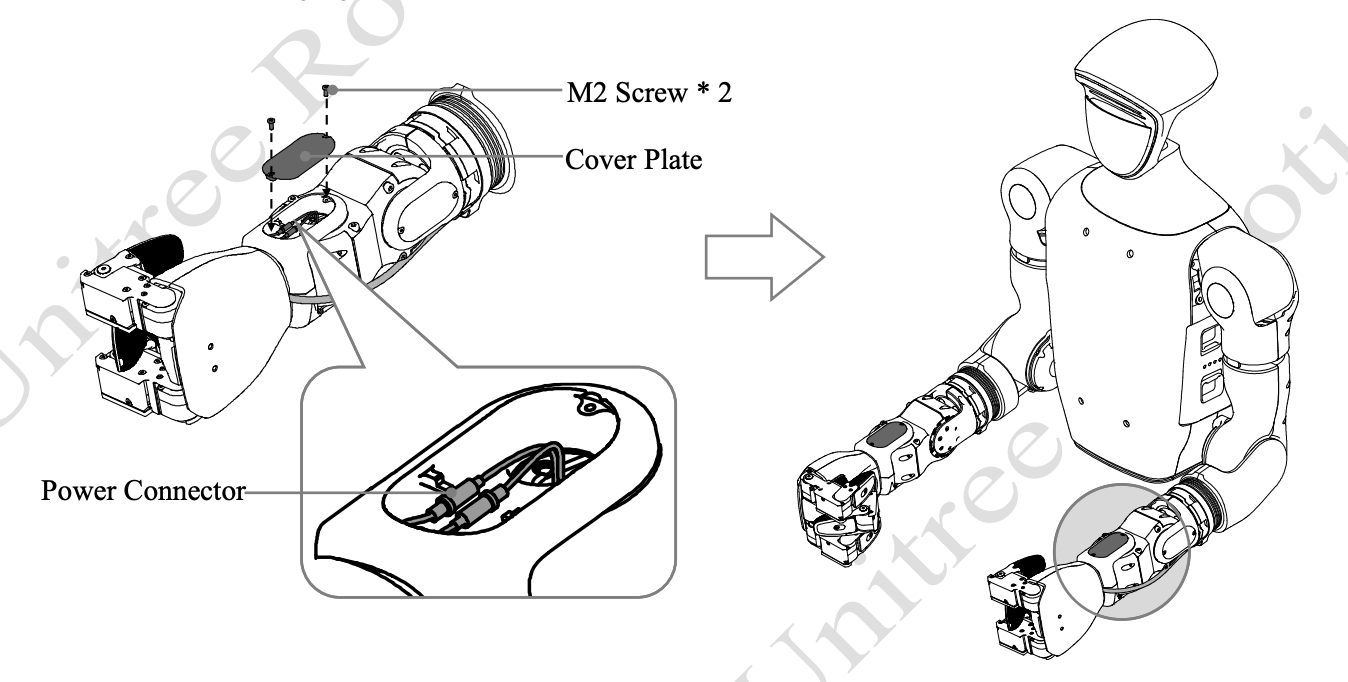
Encaixe firmemente o conector de alimentação da mão, recoloque a tampa do punho e aperte os 2 parafusos M2.
5. Prenda o cabo com as presilhas
O cabo tem quatro trechos mais grossos. Cada trecho deve ficar dentro da sua presilha, da presilha 1 até a presilha 4, que fica nas costas. Só assim o cabo fica bem preso.
| Presilha | Parafusos |
|---|---|
| 1 | 1× M4 |
| 2 | 2× M4 |
| 3 | 2× M4 |
| 4 | 2× M3 |
6. Conecte a mão ao robô
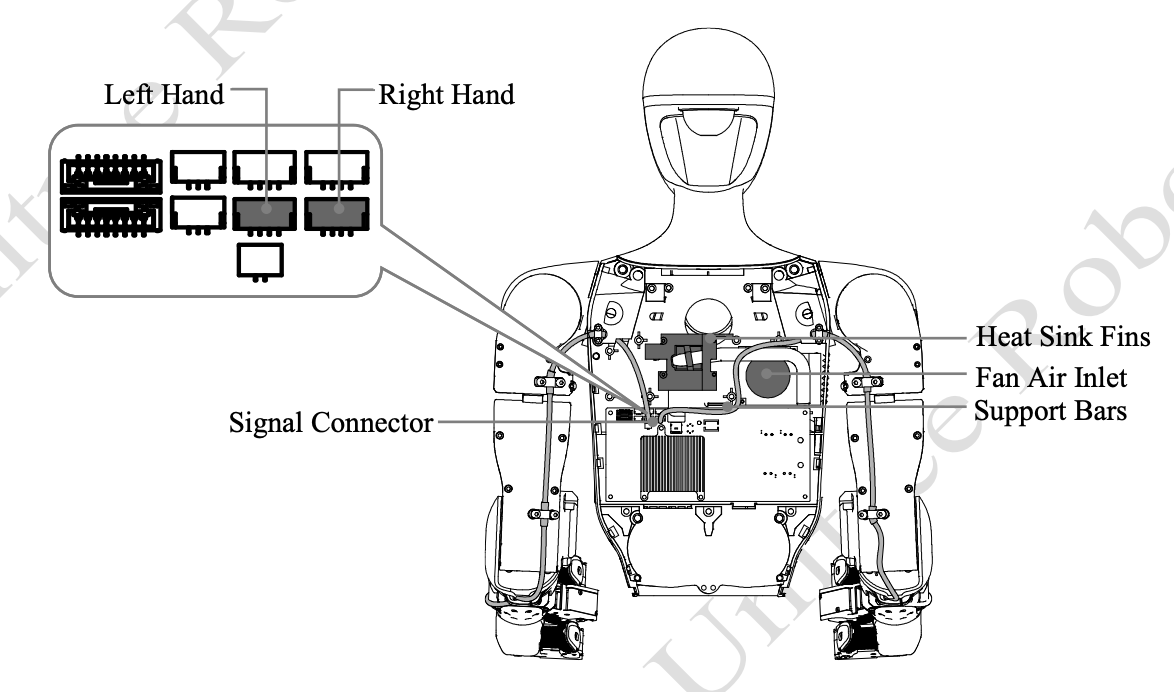
Encaixe firmemente o conector de sinal de cada mão no seu slot da placa nas costas: veja os slots Left Hand e Right Hand no destaque da figura. Dentro do tronco, mantenha os cabos longe das aletas do dissipador (heat sink fins), da entrada de ar da ventoinha (fan air inlet) e das barras de suporte (support bars).
7. Feche as costas
Recoloque a tampa de proteção e aperte os 4 parafusos M3. Encaixe a carcaça traseira e prenda a alça com os 2 parafusos M6.
Atenção: com as mãos instaladas, evite que o robô agache ou deite, para não danificá-las.
8. Verifique
Ligue o robô. Segundo relatos da comunidade, cada mão reconhecida abre e fecha uma vez ao ligar (calibração). Confira também o estado das mãos no app da Unitree. Se uma mão não se mover, veja a seção Solução de problemas.
Software
O G1 roda um serviço residente que se comunica com as mãos e as expõe via DDS. Por isso as mãos usam o mesmo unitree_sdk2 e unitree_sdk2_python que o resto do robô (veja Controlando o G1 pelo SDK).
| Tópico DDS | Tipo | Uso |
|---|---|---|
rt/dex3/left/cmd | unitree_hg::msg::dds_::HandCmd_ | Comandos da mão esquerda |
rt/dex3/right/cmd | unitree_hg::msg::dds_::HandCmd_ | Comandos da mão direita |
rt/dex3/left/state | unitree_hg::msg::dds_::HandState_ | Estado da mão esquerda |
rt/dex3/right/state | unitree_hg::msg::dds_::HandState_ | Estado da mão direita |
HandState_ traz o estado dos 7 motores, os sensores de pressão, a IMU, as tensões e a corrente de alimentação e os códigos de erro da mão.
Ordem das juntas em motor_cmd e motor_state:
| Índice | Junta |
|---|---|
| 0 | thumb_0 |
| 1 | thumb_1 |
| 2 | thumb_2 |
| 3 | middle_0 |
| 4 | middle_1 |
| 5 | index_0 |
| 6 | index_1 |
Na URDF, os nomes das juntas mudam entre a mão esquerda e a direita. A tabela de correspondência está na documentação oficial.
- Exemplo em C++:
example/g1/dex3/g1_dex3_example.cppnounitree_sdk2. - Mensagens em Python:
unitree_sdk2py/idl/unitree_hg/msg/dds_/_HandCmd_.pye_HandState_.pynounitree_sdk2_python. - Teleoperação com as mãos: GORT quick start with DEX3, que usa
--ee dex3.