Quest cabeado
Esta seção resume os passos e verificações necessários para rodar a teleoperação, assumindo que a instalação, configuração e checklist já foram feitas.
É recomendado fazer primeiramente a teleoperação com o Quest via wifi
Seu setup deve estar assim para prosseguir, a principal vantagem da teleoperação cabeada é a total independência de internet:
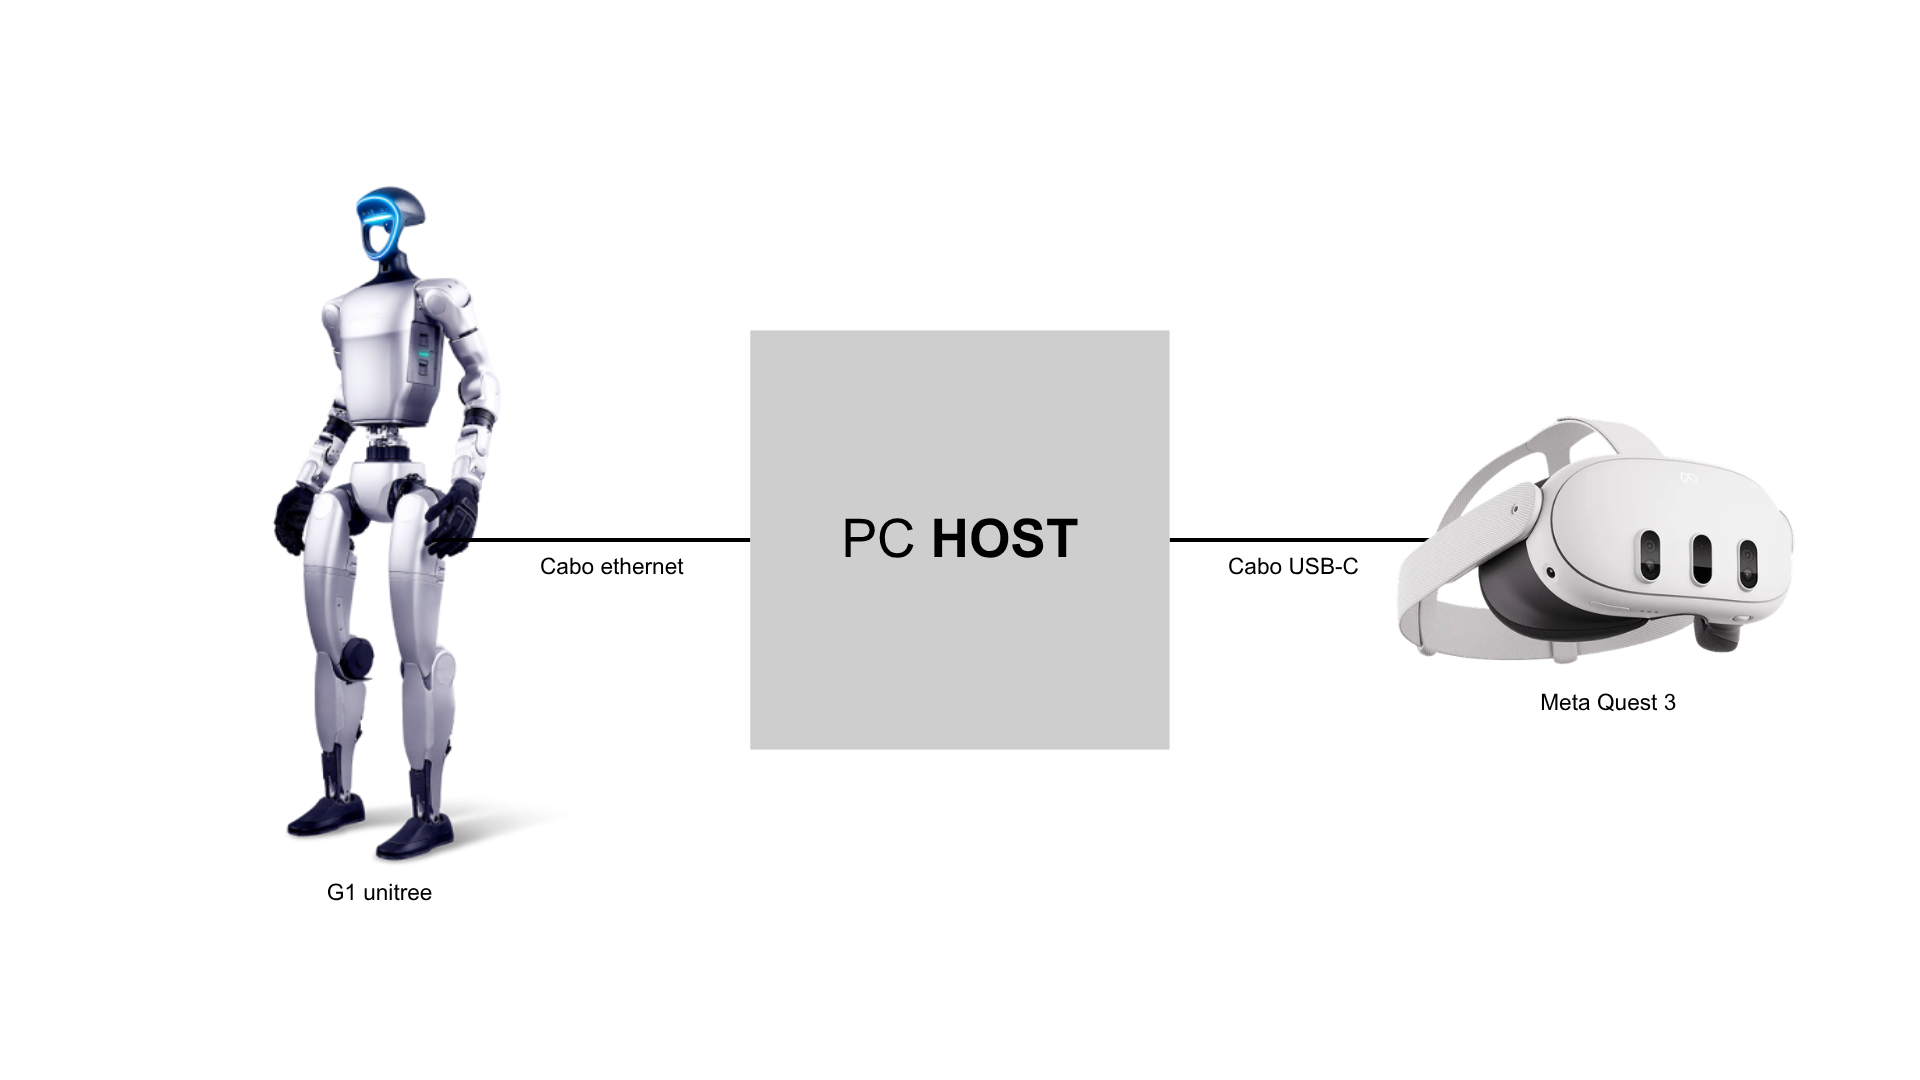
Topologia esperada
Host:          enp194s0 = 192.168.123.2  (Ethernet para LAN)
PC2 (G1):      eth0    = 192.168.123.164 (Ethernet para LAN)
Robot G1 DDS:  192.168.123.161           (Ethernet para LAN)
Quest 3:       Cabo USB-C conectado ao Host
PC2
ssh 192.168.123.164
conda activate teleimager
Estando dentro do G1, rode o script de inicialização da câmera criado durante a Configuração do PC2
cd unitree/teleimager
./run_realsense_server.sh
Verá isso ser printado no terminal:
03:09:05:748194 INFO     UVC driver reloaded successfully.                       image_server.py:535
03:09:05:757390 INFO     [Responser] Camera Config Responser initialized at      image_client.py:460
                         0.0.0.0:60000
03:09:06:313055 INFO     [OpenCVCamera: head_camera] initialized with 480x640 @ image_server.py:1078
                         30 FPS.
                         ZMQ: enabled, zmq port=55555; WebRTC: enabled, webrtc
                         port=60001
03:09:06:313352 INFO     [Image Server] Image server has started, waiting for   image_server.py:1240
                         client connections...
03:09:06:345748 INFO     [Image Server] head_camera is ready.                   image_server.py:1356
03:09:06:348130 INFO     [Image Server] Running... Press Ctrl+C to exit.        image_server.py:1431
Atenção: aguarde alguns segundos após ligar o robô antes de rodar este script.
HOST
Agora no pc Host é necessário rodar o script de teleoperação que foi instalado durante a Configuração do Host
conda activate g1
cd ~/Desktop/Teleoperacao/xr_teleoperate/teleop
python
Esses são os parâmetros principais e mais utilizados, caso necessite, consulte a documentação oficial
| Parâmetro | Descrição | Opções | Default |
|---|---|---|---|
| --input-mode | Escolhe qual a forma de controlar o robô | hand controller | hand |
| --display-mode | Escolhe como ver a perspectiva do robô | immersive, ego, pass-through | immersive |
| --img-server-ip | O endereço IP de quem receberá a stream e as configurações WebRTC | Qualquer IPv4 | 192.168.123.164 |
| --ee | Selecionar o end-effector (mãos) | dex1 dex3 inspire_ftp inspire_dfx brainco | None |
| --motion | Habilita o controle das pernas |
Atenção: Para utilizar o modo motion o G1 deve estar em Regular mode (L2+B -> L2+UP -> R1+X), sem o --motion ele pode estar em Debug mode
python teleop_hand_and_arm.py --input-mode controller
Verá isso ser printado no terminal:
17:27:15.990775 INFO     Received camera config from server                      image_client.py:638
                         192.168.123.164:60000
17:27:15.992203 INFO     Saved camera config to local                            image_client.py:641
                         /home/infantaria/unitree_G1ws/xr_teleoperate/teleop/tel
                         eimager/cam_config_client.yaml
Serving file:///home/infantaria/unitree_G1ws/xr_teleoperate/teleop at /static
Visit: https://vuer.ai?grid=False
17:27:16.730450 INFO     [G1_29_ArmIK] >>> Loading cached robot model:            robot_arm_ik.py:37
                         g1_29_model_cache.pkl
17:27:16.747949 INFO     Initialize G1_29_ArmController...                           robot_arm.py:69
17:27:16.964648 INFO     [G1_29_ArmController] Subscribe dds ok.                    robot_arm.py:106
17:27:16.967171 INFO     Lock all joints except two arms...                         robot_arm.py:117
17:27:16.967551 INFO     Lock OK!                                                   robot_arm.py:137
17:27:16.969295 INFO     Initialize G1_29_ArmController OK!                         robot_arm.py:145
17:27:16.969867 INFO     ------------------------------------------------ teleop_hand_and_arm.py:267
                         ----------------
17:27:16.969969 INFO     🟢  Press [r] to start syncing the robot with    teleop_hand_and_arm.py:268
                         your movements.
17:27:16.970031 INFO     🔵  Recording is DISABLED (run with --record to  teleop_hand_and_arm.py:272
                         enable).
17:27:16.970091 INFO     🔴  Press [q] to stop and exit the program.      teleop_hand_and_arm.py:273
17:27:16.970142 INFO     ⚠️  IMPORTANT: Please keep your distance and     teleop_hand_and_arm.py:274
                         stay safe.
É muito comum haver erros neste terminal que no final envolvem os certificaods key.pem e cert.pem. Caso ocorra algum erro ou o robô não responda aos movimentos do seu braço é recomenda verificar se o caminha posto no bash esta correto para os certificados: gedit ~/.bashrc
Antes de pressionar a tecla 'r', é necessário que aparecça o seguinte texto no terminal:
websocket is connected. id:96ea0e51-a8e0-43ee-afa4-407b69b57fca
default socket worker is up, adding clientEvents
Uplink task running. id:96ea0e51-a8e0-43ee-afa4-407b69b57fca
É a confirmação de que o Meta Quest está operando, para conseguir ela siga os próximos passos:
QUEST
Equanto os dois scripts anteriores estão rodando, iremos configurar o Meta Quest 3
Acesse o browser padrão do quest:
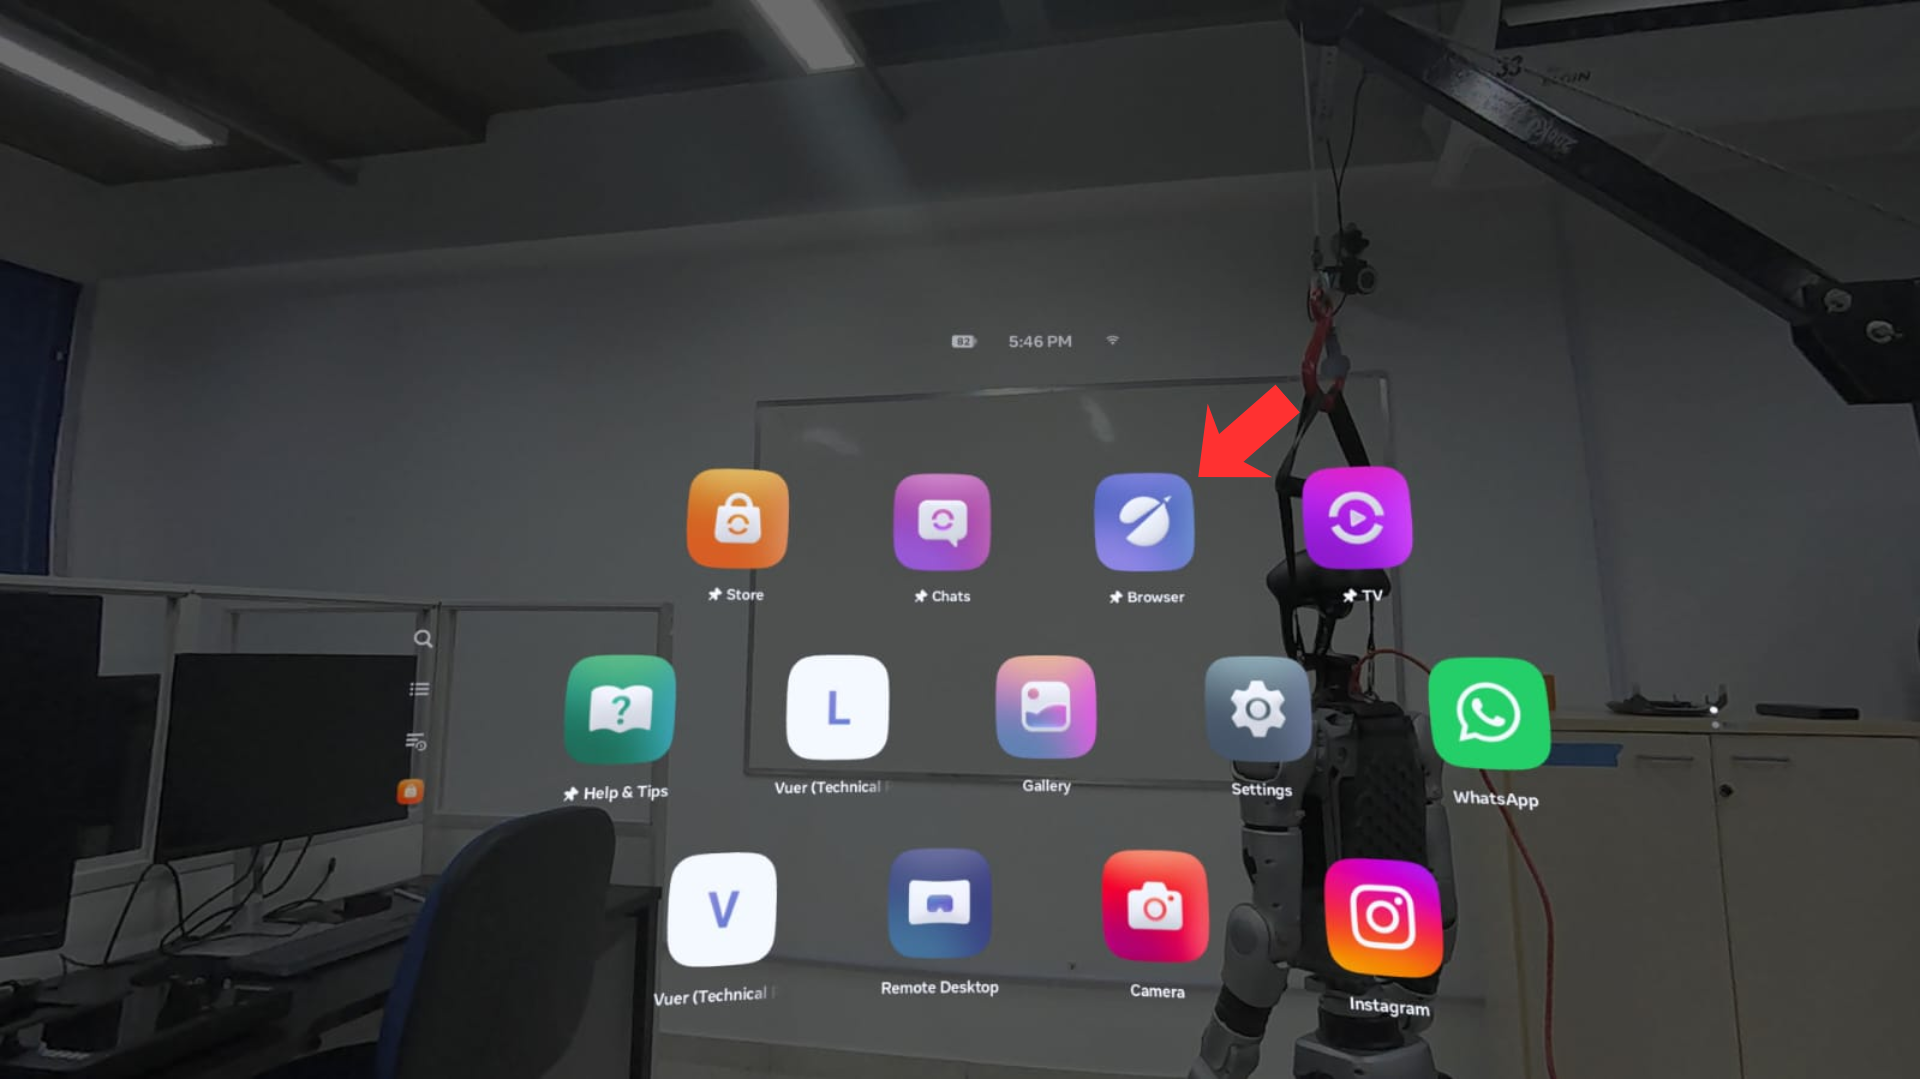
Acesse via localhost:8012, o vuer não irá funcionar pois necessita de internet.
Atenção: Se for a primeira vez acessando o site pode mostrar que ele não é seguro, avance mesmo assim.
Teleoperação completa
Com todas as configurações anteriores feitas, siga a seguinte ordem para executar uma teleoperação bem sucedida, de forma totalmente análoga a teleoperação com o Quest via wifi:
- Rode o script do PC2
- Abra o localhost:8012 no Quest
- Rode o script no Host
- Recarregue a página do localhost no Quest
websocket is connecteddeve aparecer no terminal do Host- Clique Pass-Through
- Pressione 'r' no Host
Pressionar a tecla 'q' no Host encerra a teleoperação.